2024-10-21
人工智慧(AI)帶動時脈元件需求成長
由於人工智慧(AI)技術的迅速發展帶動了計算需求的爆炸性增長。為了滿足這些需求,各種專門設計的硬體加速卡如雨後春筍般湧現。這些AI加速卡廣泛應用於深度學習、機器學習和數據處理等領域,用以提高工作效率。
在這些加速卡中,除主晶片SoC (System on a Chip)與電源相關設計外;其中的時脈元件(Clock Components)扮演了至關重要的角色;用以確保系統在高效且精確的時間管理下運行。這些信號用於同步處理器、記憶體和其他元件,使其協同工作。
其主要時脈元件包括石英晶體振盪器(Crystal Oscillator)、時脈緩衝器(Clock Buffer)、和時脈合成器(Clock Synthesizer)三大類型
石英晶體振盪器 (Crystal Oscillator) | 石英晶體振盪器是AI加速卡中的核心元件之一,負責產生基本時脈信號。這些時脈信號的穩定性和精確性直接影響整個系統的性能。 在高性能AI加速卡中,常使用低相位噪聲(Low Phase Noise)和高穩定性的石英晶體振盪器,以確保計算的精確性和可靠性。 |
時脈緩衝器 (Clock Buffer) | 時脈緩衝器用於將來自石英晶體振盪器的時脈信號分配到不同的元件。這些元件需要具備高精度和低延遲的特性,以確保時脈信號在分配過程中不會產生顯著的延遲或失真。 尤其是在多核處理器和大型數據處理單元中,這些元件的性能直接影響整個系統的效率。 |
時脈合成器 (Clock Synthesizer) | 時脈合成器則負責根據系統需求生成不同頻率的時脈信號。AI加速卡通常需要處理多種不同頻率的數據,時脈合成器能夠靈活地提供所需的頻率,滿足各類運算單元的需求。 |
系統上各單元需要時脈元件規格,如圖一
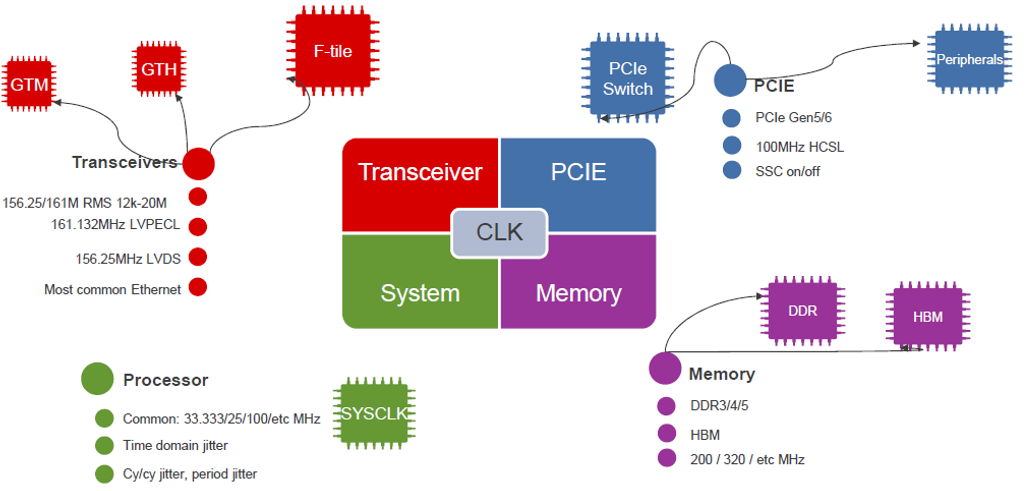 (圖一) 系統上各類的頻率需求
相較於早期的AI加速卡晶片與網路通訊方案設計,新一代產品在時脈元件要求上;
將會遇如下到幾個問題需要多加留意:
相位噪聲和抖動
相位噪聲和抖動是影響時脈信號穩定性的主要因素。在高頻運算中,這些噪聲和抖動會導致數據錯誤,與不完整的信號品質進而影響AI模型的準確性。因此,設計低相位噪聲和低抖動的時脈元件成為一大挑戰。
那如何降低頻率元件相位噪聲和抖動? 下列幾點是需要注意的:
- 選擇低相位噪聲和低抖動的時脈元件:選擇高品質的振盪器和時鐘源。
- 改進電源設計:使用穩定、低噪聲的電源設計這是很重要一點,這樣可以減少電源噪聲對相位噪聲和抖動的影響。
- 使用抖動清除器:在時鐘鏈路中使用抖動清除器來減少抖動的影響。
- 良好的屏蔽和佈局:對敏感電路進行屏蔽,合理佈局電路板,減少外部噪聲的干擾。
- 濾波器:使用適當的濾波器來抑制不必要的頻率成分,提高信號的純度。
電磁干擾
相位噪聲和抖動是影響時脈信號穩定性的主要因素。在高頻運算中,這些噪聲和抖動會導致數據錯誤,與不完整的信號品質進而影響AI模型的準確性。因此,設計低相位噪聲和低抖動的時脈元件成為一大挑戰。
下列幾種方法可避免掉電磁干擾:
- 屏蔽:使用金屬屏蔽罩將時鐘產品包裹起來,以防止外部電磁場的干擾。屏蔽罩應該接地良好,確保屏蔽效果。但成本較高。
- 濾波:在電源線上和訊號線上添加濾波器,如電容、電感或共模扼流圈,可有效濾掉高頻干擾。
- 佈局優化:在PCB設計中,合理安排時脈線路的位置,盡量避免與高雜訊電路靠近。保持時脈訊號線的長度最短,並且避免訊號線平行走線,以減少訊號的耦合干擾。
- 接地層設計:在PCB上設計完整的接地層,確保時脈訊號有良好的回流路徑。使用多層板可以更好地控制訊號的傳輸特性和減少電磁干擾
熱穩定性
高性能AI加速卡在運行時會產生大量的熱量,這對時脈元件的穩定性提出了挑戰。時脈元件必須具備良好的熱穩定性,能夠在高溫環境下保持穩定的運行。
下列幾種方法散熱的方法對應在在不同系統要求:
- 被動散熱:利用散熱片或導熱墊利用傳導方式把熱排出,以降低系統過熱風險。
- 主動散熱:有些系統可以接受加裝風扇或液冷設備對系統達到直接降溫的目標,這樣是最快的方式,但相對的成本也較其他的高。
- 環境冷卻:利用控制整體環境溫度來冷卻設備廣泛用在機房等密閉空間。
就是因為新一代AI 加速卡與高階網路通訊設備整體系統越來越複雜,所以時脈元件也從單一只需要傳統的石英晶體振盪器應用轉而需求多組數的頻率。另外在系統上的更多組數的頻率間也會有頻率相位之間的關聯。
當單一時脈元件輸出組數無法滿足系統整體需求時,就會需要用到時脈緩衝器(clock buffer)搭配用以擴展頻率輸出組數以滿足系統設計需求。另外對於時脈緩衝器本身輸出的clock 輸出抖動也有需要更好的效能求已達到SoC晶片對時脈規格需求的規範。
以下是針對有用搭配多個時脈緩衝器疊加應用時的對於total jitter 計算方式:
假設有 n 個時鐘緩衝器,每個緩衝器的抖動分別為 J1,J2,…,Jn。如果這些抖動是獨立且隨機的,則總合抖動 Jtotal_可以通過以下方式計算:
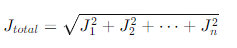
這邊舉例有三個時鐘緩衝器,其RMS抖動分別為 J1=3ps ,J2=4ps,J3=5ps
那麼總抖動Jtotal 為:
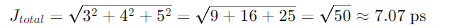
另外有些系統會需要頻率同步或時間同步的產品應用(例如同步乙太網路、SONET/SDH、廣播視頻等)在對時脈元件方案的設計上,在初期就需考量到整體系統在時脈系統的規劃,並且評估溫度上升後所造成的影響。
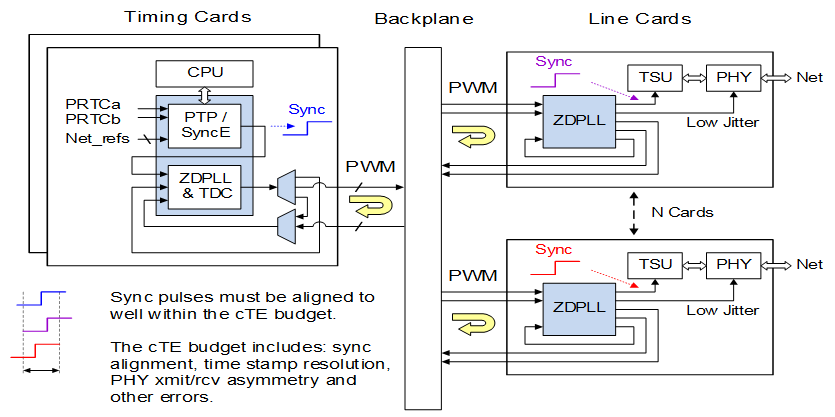
cTE = Constant Time Error ZDPLL = Zero Delay PLL
TDC = Time to Digital Converter T-BC = Telecom Boundary Clock
PTP = Precision Time Protocol TSU = Time Stamp Unit
以下是工程師在專案設計時如何選擇一個合適的時脈方案:
- 頻率靈活性:能根據不同運算需求生成多種頻率的時脈信號。(圖二)
- 動態調整:具備動態頻率調整能力,優化系統功耗和性能。
- 相位同步:確保生成的時脈信號在不同頻率之間保持相位同步。(圖三)
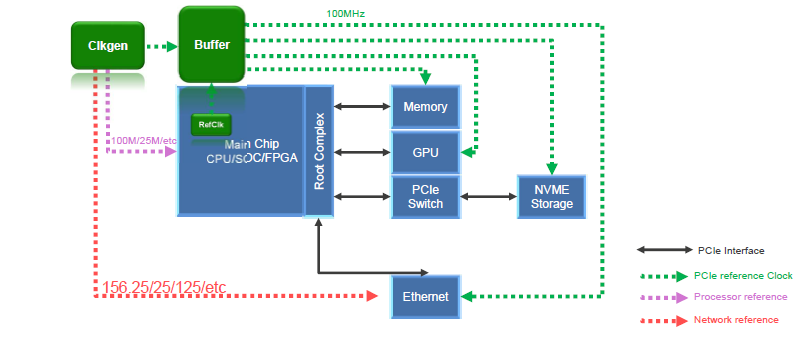 (圖二)高度集成所需頻率給系統所需各零件
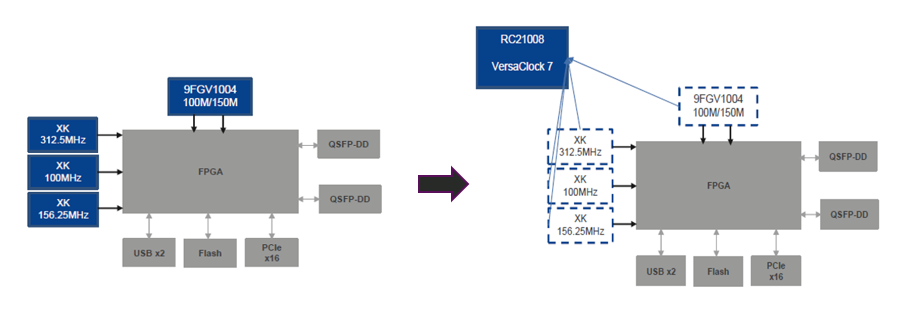 (圖三)利用單一頻率元件整合系統上的時脈單元,且可設置同步輸出
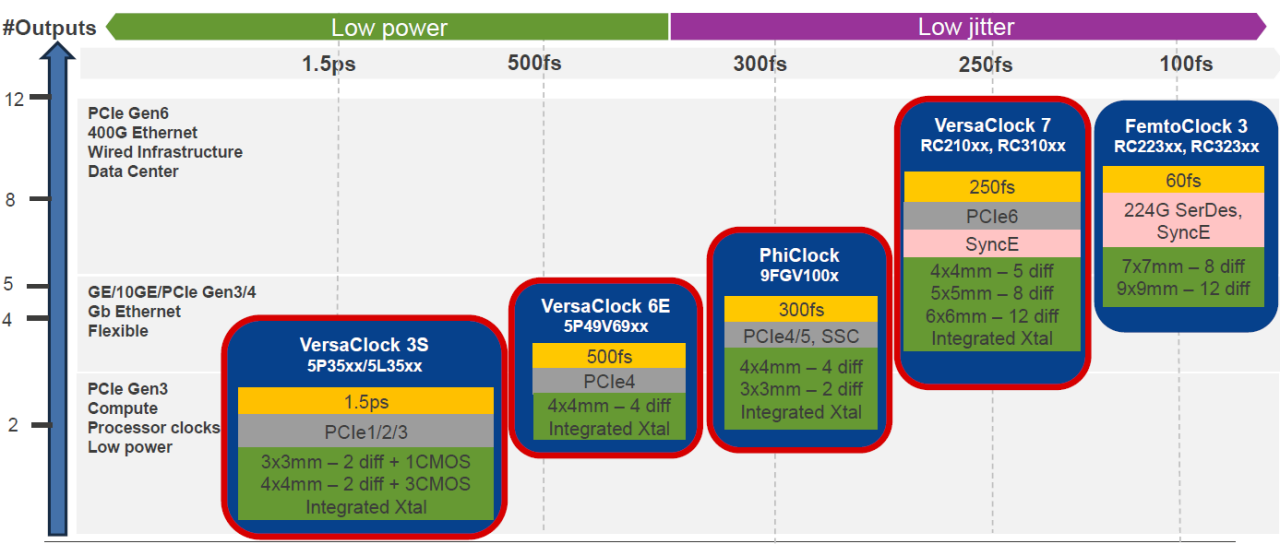
綜合上述觀點,為了提供符合市場上不同的產品對於時脈元件的需求,瑞薩電子長久以來推出高度彈性的整合型時晶片方案適用於搭配各類型產品應用。我們以時脈元件抖動性能區分各分為以下五個家族時脈方案以滿足各類型的系統晶片要求,再加上搭配各類型的時脈緩衝器與石英震盪器,讓客戶端可以一站購足所有時脈元件。
未來展望
隨著AI技術的不斷進步,AI加速卡與高階網路通訊設備的設計也將變得更加複雜和多樣化。時脈元件作為關鍵組成部分,其性能和穩定性將直接影響整個系統的效率和可靠性。未來,隨著半導體製程技術的發展,時脈元件的性能將進一步提升,滿足更高的運算需求。同時,人工智慧技術的進步也將推動時脈元件設計的創新,實現更高效、更精確的時脈管理。
參考資料
You may also want to know
-
2026年9月24日
CPU(靜默故障)Silent Fault 如何影響馬達控制(Motor Control)
在工業機器人與伺服驅動系統中,最難處理的問題並不是系統是否能正常運作或是否會當機,而是系統在仍然持續運作的情況下,其內部控制輸出已經偏離正確行為,也就是所謂的隱性故障(Silent Fault)。這種狀態的特徵是中央處理器仍在執行控制迴圈、脈衝寬度調變仍在更新、通訊仍然正常,但實際輸出的扭矩命令已經不再符合設計模型。
Renesas
Renesas
2026
-
2026年8月25日
算力狂飆下的電源進化戰:AI資料中心電源的『垂直供電』革命
近年來,AI (Artificial Intelligence)人工智慧無疑是市場上最熱門的焦點。過去,大眾主要關注電腦系統在執行機器學習、深度學習時的資料處理與「高速算力」;卻往往忽略了,越是強大的處理器,背後越需要驚人的「高耗能」來維持。相較於傳統 CPU,GPU 內部有數萬個核心同時進行密集的矩陣運算,這種全面爆發的處理模式,正是帶來持續且龐大能耗的根本原因。
Vicor
Vicor
Renesas
Renesas
2026
-
2026年4月21日
電感式位置感測器於 AI 與機器人系統中的工程應用與技術解析
隨著人工智慧(Artificial Intelligence, AI)、工業機器人與協作型機器人(Collaborative Robots, Cobots)在智慧製造與自動化系統中的廣泛部署,高精度且高可靠度的位置與運動感測技術已成為影響系統整體效能與安全性的關鍵因素。本文針對常見旋轉位置感測技術進行工程層級比較,分析其在高污染、高震動與強電磁干擾環境下的限制,並聚焦於電感式位置感測技術的工作原理、系統架構與工程優勢。透過雙電感式位置感測器之實例,說明其在 AI 驅動的運動控制、機器人即時回授與預測性維護中的應用價值,並探討其於工業與汽車安全關鍵系統中的可行性。
Renesas
Renesas
2026