2023-02-03
CAN通訊介面, What CAN you do?
甚麼是CAN Bus?
CAN Bus的歷史
羅伯特·博世公司於1983年開發了控制器區域網路(CAN bus)。該協定於1986年美國密西根州底特律市舉行的國際汽車工程師學會(SAE)會議上正式發表。
1993年,國際標準化組織(ISO)公布了CAN標準ISO11898。後來CAN標準被重新編譯分成兩個部分:ISO11898-1涵蓋了資料鏈路層;ISO11898-2涵蓋了高速CAN匯流排的實體層; ISO11898-3於晚些時候公布並且涵蓋了低速CAN匯流排的實體層和CAN匯流排容錯規範。
CAN FD是由羅伯特·博世公司在2011年發展,在2012年推出,配合現代電子控制器(ECU)的需求,將資料率擴展到5Mbit/s,是原來CAN標準的五倍。
佈線
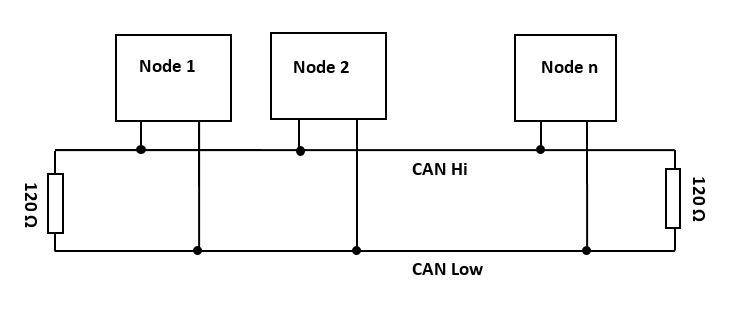
許多設備可以連接到CAN bus,從復雜的電子控制單元到簡單的I / O設備。每個設備稱為節點。每個CAN節點通過兩條匯流排傳輸:CAN High 和CAN Low。在CAN bus總線的最後兩端各加上120歐姆的終端電阻。
 CAN 2.0 與CAN FD封包格式
CAN封包中的FDF bit,顯示0以表示是為經典CAN格式,顯示1以表示是為CANCAN FD格式發送的影格用隱性1表示。
CAN FD 每個數據幀最多支持 64 個數據字節,而典型 CAN 最多支持 8 個數據字節。這減少了協議封包負擔,並且提高了協議傳輸的效率。
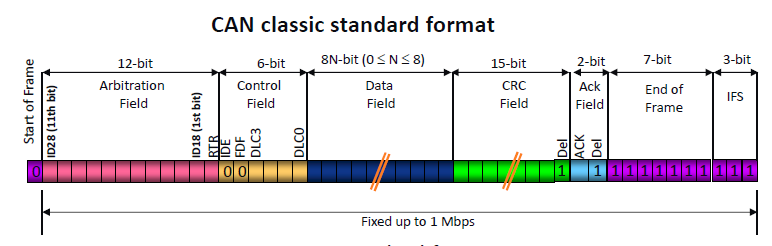 CAN classic satndard format
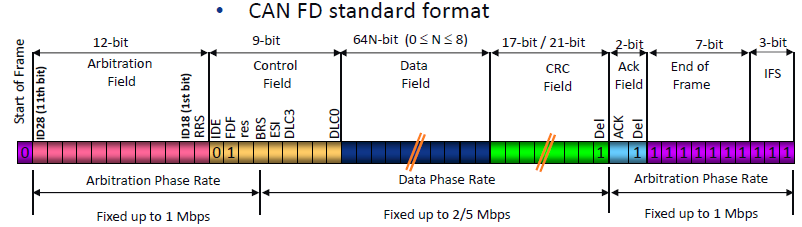 CAN FD satndard format
因應產品應用為了獲得更高的帶寬,在CAN FD 幀中的提供兩種不同的位速率傳輸:Nominal Bit Rate (NBR) / Data Bit Rate (DBR)。
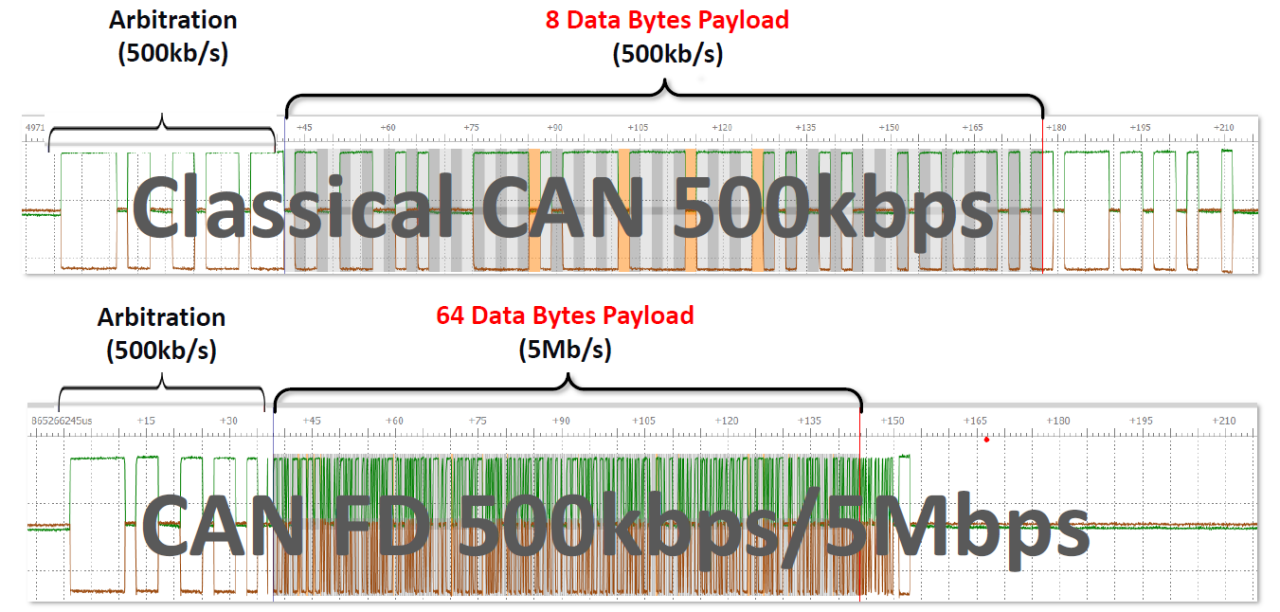 CAN匯流排通常應用於下列領域
- 乘用車、卡車、公共汽車(汽油車及電動車)
- 航空、航海電子儀器
- 工業自動化及機械控制
- 電梯、扶梯
- 建築自動化
- 醫療儀器及裝置
Macnica CAN Bus 產品線
- Microchip : https://www.microchip.com/en-us/products/interface-and-connectivity/can
- Renesas : https://www.renesas.cn/cn/en
- onsemi : https://www.onsemi.com/
CAN Bus因為只需要透過兩條線來做溝通,比傳統布線方是要節省束線,同時減少車輛內的線路,有助於降低重量,也相對的穩定耐用,是零組件傳送訊息最有效的方式之一。
參考資料
1. 控制器區域網路, 維基百科, https://reurl.cc/91M7Oj
2. RTC-CAN BUS基礎&利用Harmony快速實現, Microchip, https://reurl.cc/58e4vq
3. CAN FD, 維基百科, https://reurl.cc/oZlrVq
4. CAN bus和CAN FD 解碼, SystemAccess, https://reurl.cc/58e4Kz
You may also want to know
-
2026年9月24日
CPU(靜默故障)Silent Fault 如何影響馬達控制(Motor Control)
在工業機器人與伺服驅動系統中,最難處理的問題並不是系統是否能正常運作或是否會當機,而是系統在仍然持續運作的情況下,其內部控制輸出已經偏離正確行為,也就是所謂的隱性故障(Silent Fault)。這種狀態的特徵是中央處理器仍在執行控制迴圈、脈衝寬度調變仍在更新、通訊仍然正常,但實際輸出的扭矩命令已經不再符合設計模型。
Renesas
Renesas
2026
-
2026年8月25日
算力狂飆下的電源進化戰:AI資料中心電源的『垂直供電』革命
近年來,AI (Artificial Intelligence)人工智慧無疑是市場上最熱門的焦點。過去,大眾主要關注電腦系統在執行機器學習、深度學習時的資料處理與「高速算力」;卻往往忽略了,越是強大的處理器,背後越需要驚人的「高耗能」來維持。相較於傳統 CPU,GPU 內部有數萬個核心同時進行密集的矩陣運算,這種全面爆發的處理模式,正是帶來持續且龐大能耗的根本原因。
Vicor
Vicor
Renesas
Renesas
2026
-
2026年8月14日
極致速度的代價:一窺 PCIe Gen6 在 AI 浪潮下的進化與技術挑戰
隨著生成式 AI 模型規模激增,系統瓶頸已從算力轉向資料傳輸能力。PCIe 技術扮演 AI 平台的資料動脈,負責串聯核心運算與儲存元件;其世代演進已成為打破通訊瓶頸、提升模型訓練與推論效率的核心驅動力。
Microchip
Microchip
Astera Lab Inc
Astera Labs Inc
2026