2022-02-25
LDC馬達驅動上下臂保護時間 - 以Renesas RX MCU為例
BLDC馬達驅動的基本知識
在BLDC馬達驅動控制的過程中,很常見的問題就是在deadtime範圍內沒有限制訊號輸出,造成變頻驅動器的上下臂同時導通,使得上下臂的 MOSFET 因短路而燒毀。
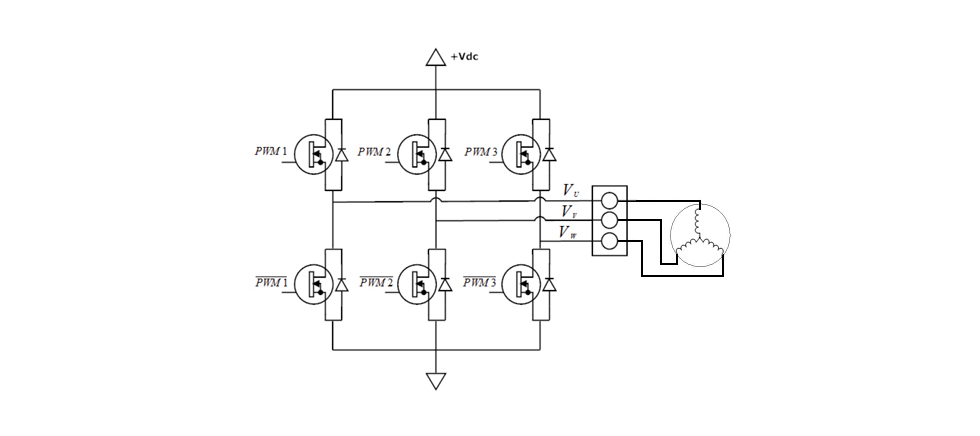
在介紹之前我們先了解一下BLDC馬達驅動的變頻器簡易架構,如圖一所示:
 圖一
由上圖可得知,BLDC馬達驅動的變頻器是透過六組PWM頻繁的開關MOSFET來控制BLDC馬達的運轉,控制這六組PWM的訊號即決定了如何控制BLDC馬達運轉,因此在開關MOSFET元件時需要避開它的導通、關閉的動作反應時間,又稱「deadtime」,避開在deadtime這個時間範圍內同時操作MOSFET是保護需要注意的重點:
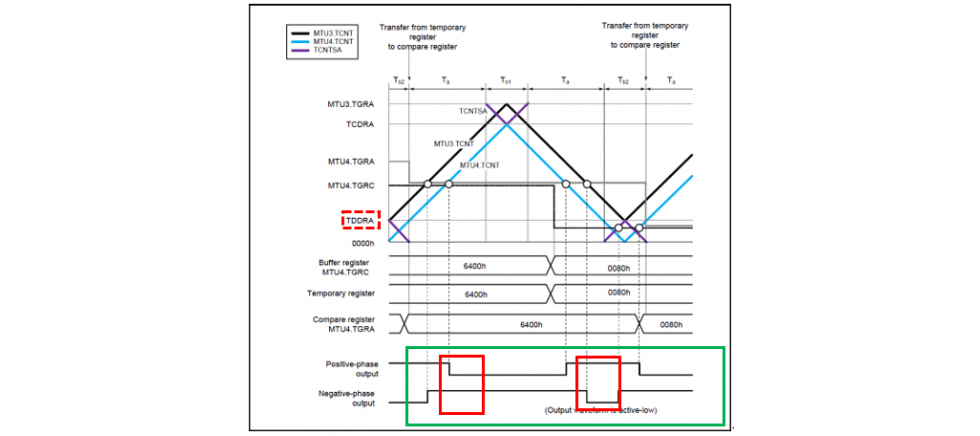
在Renesas RX系列的MCU中,有特別設計一組MTU硬體,是專門用來控制此類的應用,因此MTU將deadtime的保護直接設計一組硬體暫存器來避免「deadtime」的PWM訊號操作,名稱是TDDRA暫存器。
由上圖的Complementary PWM訊號範例 (綠色方框內的訊號)可得知藉由設定TDDRA暫存器 (紅色虛線方框),可造成MTU的Channal3計數器MTU3.TCNT與MTU的Channal4計數器MTU4.TCNT的時間偏移,而偏移的時間數值就是「deadtime」的保護時間,即紅色方框內的時間差。
 圖二
Deadtime保護時間計算說明
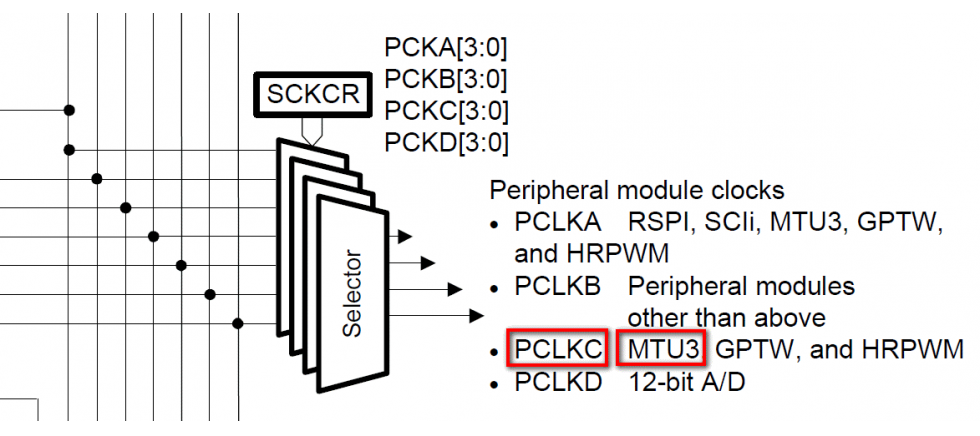
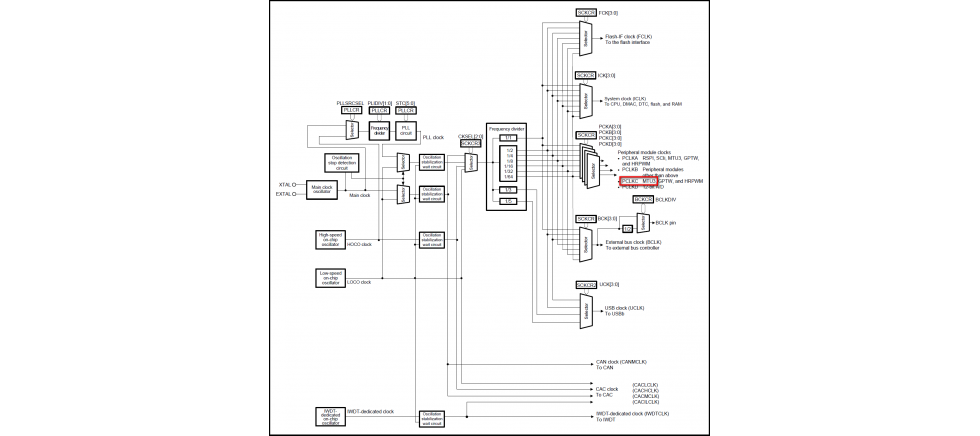
這裡說明要如何計算「deadtime」對應的 TDDRA時間數值。首先我們要先知道MTU硬體的運作時脈來源是源自於MCU內部的周邊Peripheral Clock Channel C,即PCLKC這個時脈,由下面兩個圖示可得知。
 圖三
 圖四
而在實際的控制應用中,由於我們會希望Complementary PWM在實際單位時間內的控制解析度能夠越高越好;舉例來說,100us單位時間內能操作的Duty數值範圍越大解析度越高,因此我們一般實際應用裡都會將PCLKC的時脈設定為最高時脈,而依據不同的MCU系列,最高的時脈上限會有所不同。若以RX66T MCU當作範例,因此在這裡的PCLKC時脈為160Mhz。
而deadtime時間長度則需視你所使用的MOSFET的反應時間來決定。因此不同的MOSFET元件,會需要不同的deadtime時間長度,但deadtime時間長度在實際應用中一般最長都不會超過2us,這裡我們以1us的時間長度當作範例,則TDDRA的計算數值如下所示:
將1us 的時間長度轉換為頻率:
1 ÷ 0.000001 = 1,000,000 (Hz)
則TDDRA要偏移 1us 的時間長度對應數值為160,000,000 Hz ÷ 1,000,000 Hz = 160
MTU TDDRA 暫存器的保護原理說明
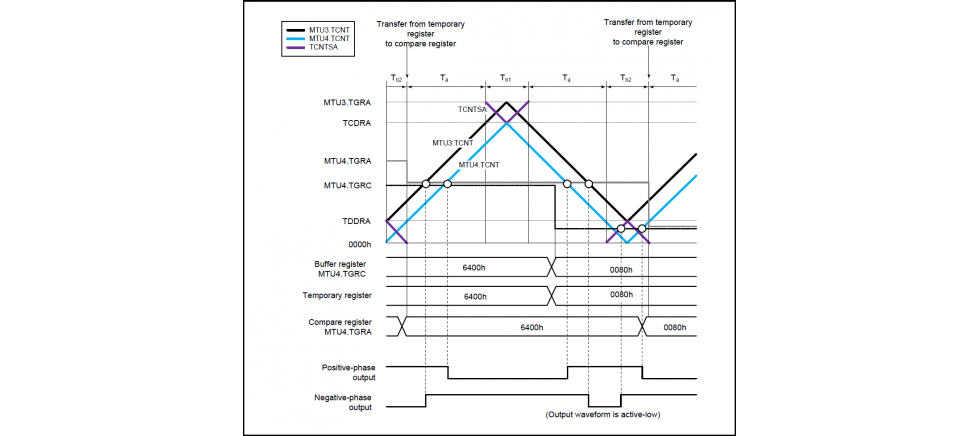 圖五
由上圖可得知,TDDRA 暫存器的保護原理是透過該暫存器的數值在Complementary PWM啟動的同時,將TDDRA數值載入到MTU3.TCNT 暫存器,使MTU3.TCNT 暫存器從該數值開始計數,而此時的MTU4.TCNT是從0開始計數,若以上述為例,兩者有160 count 的時間差,所以上、下臂PWM開關的的時間差就會被強制偏移160 count 的時間差;同時,MTU硬體內部有硬體設計數值低於TDDRA數值時,Complementary PWM訊號不動作,達成MTU硬體強制保護deadtime範圍內的訊號切換。
參考文獻
1. RENESAS, RX66T Group User’s Manual:Hardware, https://reurl.cc/Rj2X9z
You may also want to know
-
2026年9月24日
CPU(靜默故障)Silent Fault 如何影響馬達控制(Motor Control)
在工業機器人與伺服驅動系統中,最難處理的問題並不是系統是否能正常運作或是否會當機,而是系統在仍然持續運作的情況下,其內部控制輸出已經偏離正確行為,也就是所謂的隱性故障(Silent Fault)。這種狀態的特徵是中央處理器仍在執行控制迴圈、脈衝寬度調變仍在更新、通訊仍然正常,但實際輸出的扭矩命令已經不再符合設計模型。
Renesas
Renesas
2026
-
2026年8月25日
算力狂飆下的電源進化戰:AI資料中心電源的『垂直供電』革命
近年來,AI (Artificial Intelligence)人工智慧無疑是市場上最熱門的焦點。過去,大眾主要關注電腦系統在執行機器學習、深度學習時的資料處理與「高速算力」;卻往往忽略了,越是強大的處理器,背後越需要驚人的「高耗能」來維持。相較於傳統 CPU,GPU 內部有數萬個核心同時進行密集的矩陣運算,這種全面爆發的處理模式,正是帶來持續且龐大能耗的根本原因。
Vicor
Vicor
Renesas
Renesas
2026
-
2026年4月21日
電感式位置感測器於 AI 與機器人系統中的工程應用與技術解析
隨著人工智慧(Artificial Intelligence, AI)、工業機器人與協作型機器人(Collaborative Robots, Cobots)在智慧製造與自動化系統中的廣泛部署,高精度且高可靠度的位置與運動感測技術已成為影響系統整體效能與安全性的關鍵因素。本文針對常見旋轉位置感測技術進行工程層級比較,分析其在高污染、高震動與強電磁干擾環境下的限制,並聚焦於電感式位置感測技術的工作原理、系統架構與工程優勢。透過雙電感式位置感測器之實例,說明其在 AI 驅動的運動控制、機器人即時回授與預測性維護中的應用價值,並探討其於工業與汽車安全關鍵系統中的可行性。
Renesas
Renesas
2026