2021-12-03
無線可能 – 淺談無線充電技術
美籍科學家尼古拉·特斯拉 (Nikola Tesla)於西元1921年使發明特斯拉線圈 (Tesla Coil)把電磁感應實體化,不過當時的技術還不成熟,所以安全問題仍為隱憂。隨著時代的變遷、科技的進步,電磁感應技術已經常見在日常生活中。下圖一是特斯拉最著名的一張照片。
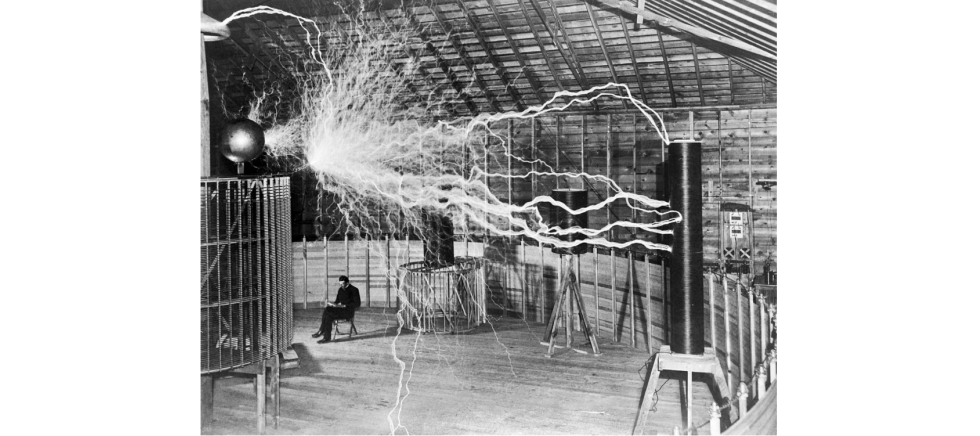 圖一、特斯拉坐在他的線圈旁 Nikola Tesla, with his equipment
無線充電也是電磁感應的一種衍生應用,無線充電的原理是變化磁通量中的導體,產生電動勢。這個電動勢稱為感應電動勢,若將導體閉合成一封閉的迴路,該電動勢會驅使電子流動,形成感應電流。
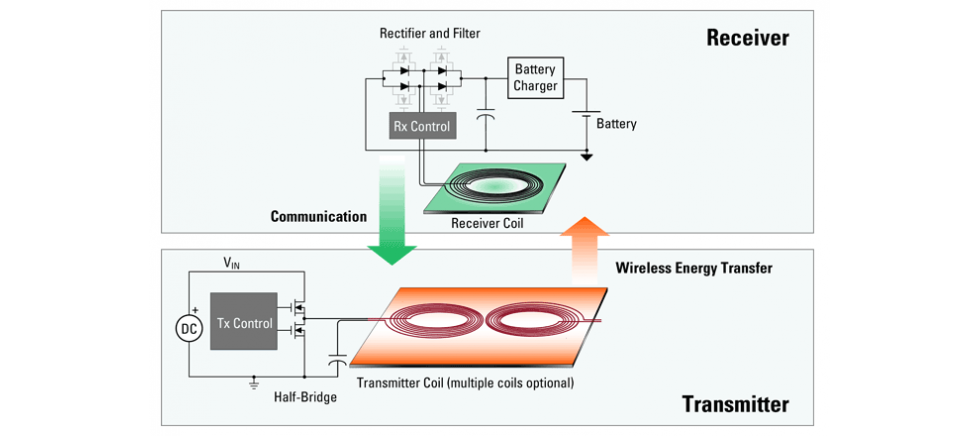 圖二、無線電池充電系統的主要組成部分
目前無線充電最廣泛的應用是在手機上,擺脫線材的束縛,讓消費者在使用上更加方便,自從某知名手機品牌加入無線充電之後更是帶動市場,讓更多品牌加入這項功能,現在無線充電已經成為手機上的基本功能之一。
目前市面上無線充電主流技術有兩種:
- Mi (磁感應):通過發射端與接收端兩個線圈之間的磁場耦合進行能量的傳輸。
- MR (磁共振):接收端線圈電路與發射端線圈電路達到諧振進行能量的傳輸。
全球原本有三大無線充電聯盟,WPC(Wireless Power Consortium) ,A4WP (Alliance for Wireless Power)與PMA (Power Matters Alliance)。2015年時A4WP與PMA合併成AirFuel(AirFuel Alliance),因此變成WPC與AirFuel爭奪天下的局面。兩大無線充電聯盟技術(MI & MR)以及與待充電物距離以及效率也有不同差異,讀者能從圖三上看出WPC 與 AirFuel 之間技術上的差異。
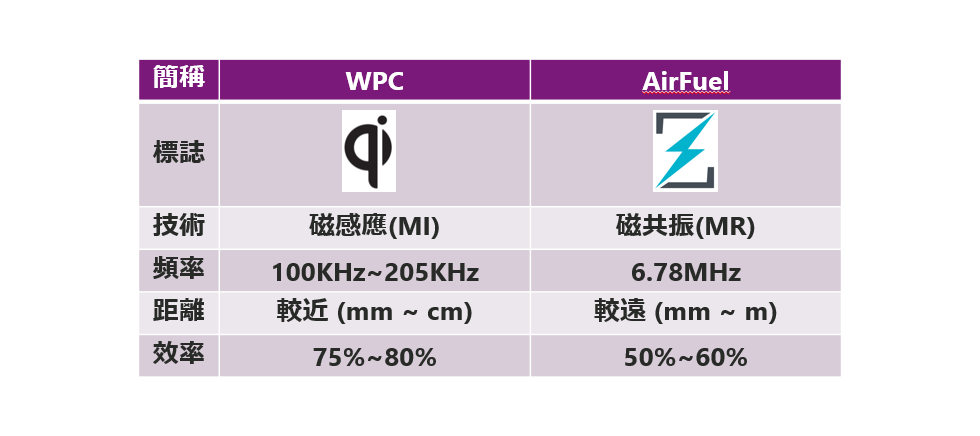 圖三、兩大無線充電聯盟差異表
電生磁,磁生熱
無線充電的過程中就像是一個微波爐,線圈與線圈的接觸面會產生熱,如果一不小心,將會帶來危險,輕則損毀充電的裝置,重則引發可能會引發火災。 因此在無線充電的動作時,有著一連串的控制監控流程,其目的就是減少危險產生。
WPC Wireless Power Qi control flow (Qi控制流程)
Power transmitter (TX)是如何偵測到Power Receiver(RX),如何建立起協定(Contract),進而供電(Power transfer),在整個充電的過程中又會做什麼事呢?下圖四是TX與RX充電過程中的Qi控制流程圖:
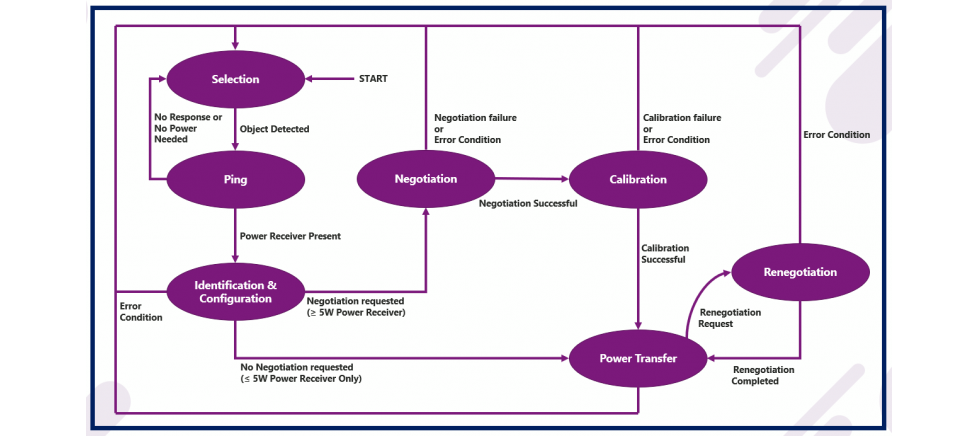 圖四、Qi控制流程圖
Selection Phase:
這階段TX會發送訊號偵測是否有物體放置在線圈之上。物體有兩種,一種是RX,一種是異物。TX透過Ping來偵測線圈上的物體是否為RX。
Ping Phase:
可分為以下兩種
- Analog Ping:
TX要降低偵測物體放置時的功耗,因此TX會一段時間傳送一個耗電較小的Analog Ping來偵測線圈上的電壓或電流,判斷是否有物體放置在TX線圈上。
- Digital Ping:
當偵測到物體時便會傳送Digital Ping,這是個較大的電壓振幅訊號,RX線圈在接收到訊號後,這個訊號提供足以讓RX IC啟動的電力且回覆信號強度的封包給TX,TX在接收到RX的封包後,才會繼續提供電力給RX。如果RX沒有回覆,TX就會停止提供電力,判斷此時的物體為異物。
Identification & Configuration Phase:
RX回覆信號強度給TX後,便進入Identification & Configuration,RX會再發送Identification & Configuration封包給TX,讓TX得知RX的資訊。
Identification Packet (圖五):
封包內的訊息有RX的WPC spec版本,支援的Power level 是BPP(Baseline Power Profile,≤5W)或是EPP(Extended Power Profile,5W~15W),製造商的WPC編號,產品製造商可以設定獨有的識別ID編號。
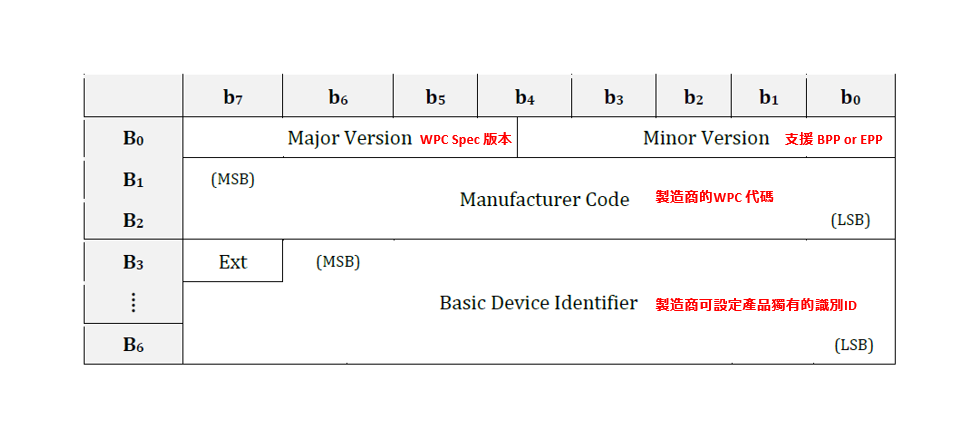 圖五、Identification Packet
Configuration Packet (圖六):
封包內的訊息有RX所屬的Power等級與所需要的最大電力功率,電力傳送時所監控的平均參數。
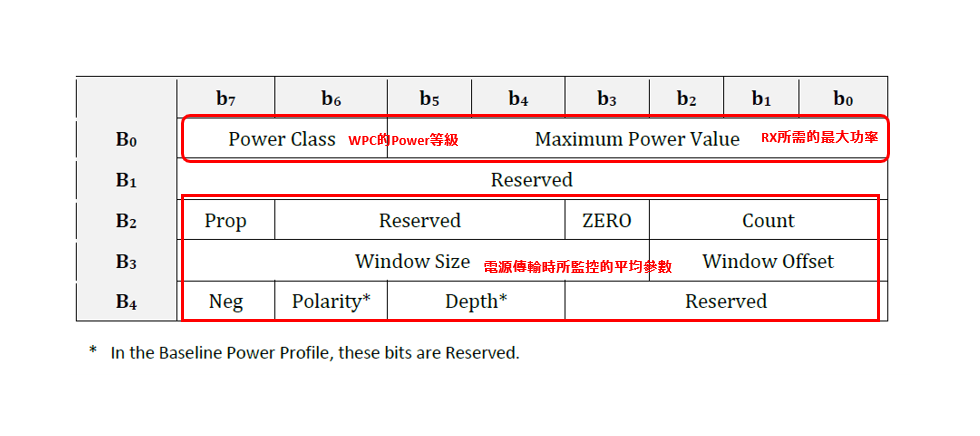 圖六、Configuration Packet
Power transfer Phase:
TX會根據RX傳送來的Identification & Configuration來建立Power transfer contract。如果RX需要的Power小於等於5W,TX與RX就會直接進到Power transfer,TX就會開始供電給RX,而RX可以直接輸出。這個階段,RX不停地偵測目前的狀態,並回報下面這些訊息給TX,TX就可以回應。
- Control Error Packet:
RX回報Control Error的數值給TX,TX就根據這個值來改變TX線圈的電流調整TX輸出的能量,直到Control Error的值為"0"。
- Received Power Packet:
TX需要得知Power Loss,來判斷是否有異物出現。圖七是能量傳輸時的Power Loss是如何計算得來,PPT是TX的輸出功率,PPR是RX接收到功率,兩個數值相減,就是PLoss損失功率。RX要不停去回報PPR,TX才能去更新PLoss功率。如果發現PLoss超過位準,此時傳輸的電力將會中斷,判斷此時可能再線圈之間有異物導致損耗過大。圖八是5W、10W、15W判斷Power Loss的位置。
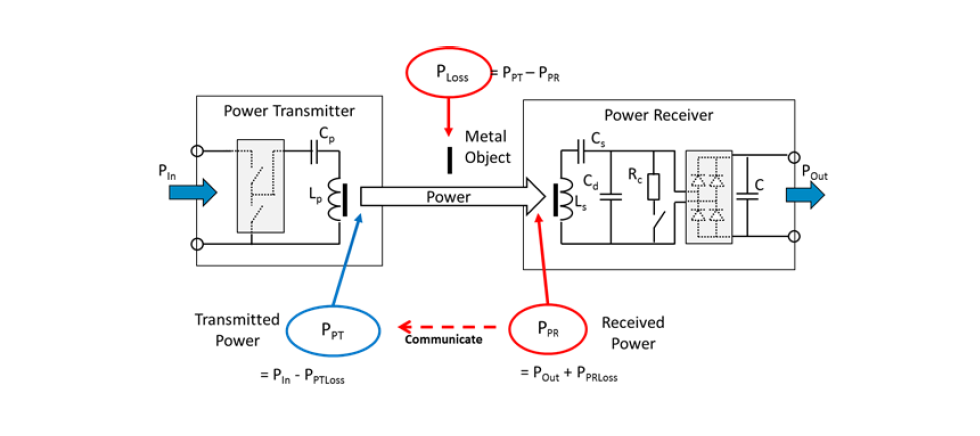 圖七、Configuration Packet
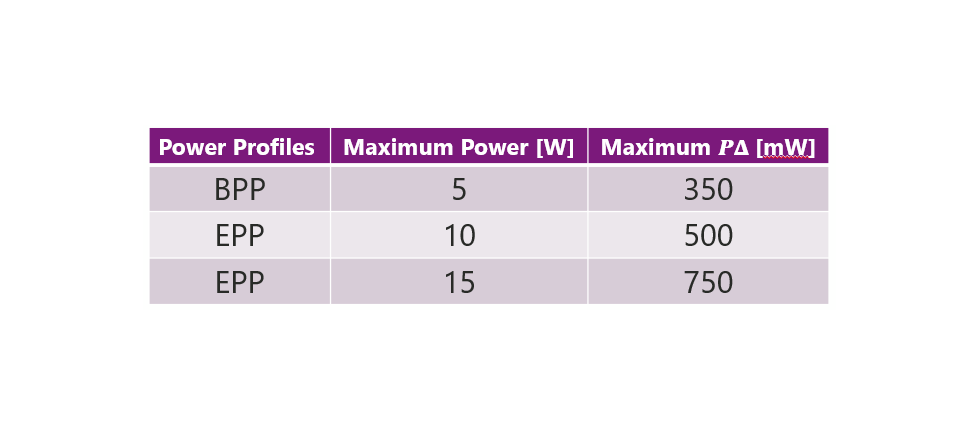 圖八、 Power loss的判斷位準
- Charge Status Packet:
RX裝置如果有搭載電池,可用這個封包來回報電池充電的狀態。如電池的充電電量狀態
- End Power Transfer Packet:
RX發送End Power Transfer封包給TX,要求結束Power transfer。此外也可以註明RX要求結束的原因,如過電流、過溫、充電完成。
- Renegotiate Packet:
RX發送Renegotiate封包給TX,來調整Power transfer contract。當TX同意後,就會進到Renegotiate階段
Negotiation Phase:
在Power transfer contract後,如果RX的需求是大於5W的,就需要進行Negotiation。進到Negotiation後,RX送出Request來更新Power transfer contract,如將從5W提升到10W或是15W。
Power transfer這個階段,RX也會傳送下面這些訊息,讓TX、RX可以得知彼此的資訊。
- Specific Request Packet:
RX可以使用特定的需求封包來與TX協商對電力重送改變。如果TX對這個封包無回應,代表TX不支援這個需求
- FOD Status Packet:
RX發送這個命令,請TX確認是否有偵測到異物。
- WPID Packet:
RX可以發送WPID(Wireless Power Identifier)給TX,這是產品所設定獨有的辨識碼,讓TX可以分辨出這是彼此專屬對應的RX,
- Proprietary Packet:
廠商可以自行定義,當RX得到TX的ID,並且能辨別到TX。RX就可以用這個封包來傳送特定的命令或資訊,此外TX也要建立這個封包的資訊,才能辨別這個封包。
如某知名廠牌的手機在部分的TX上可以充電到7.5W,如沒收到RX這個封包則進行5W充電
- Calibration Phase :
Negotiation結束後,就會進入到Calibration。這階段是用來增進當超過5W時的Power Loss計算能力,讓FOD偵測更準確。每個產品的TX或RX電路機構設計都不相同,使得TX傳送能量的能力RX接收能量的能力也不同,導致Power Loss的結果也會不相同。
為了讓Power Loss的標準統一,需要去校正PPT、PPR的功率值。校正的方式是分別在輕載(Light Load)與重載(Connected Load)來得到PPT與PPR,再用線性內插法(Linear interpolation)來得到校正常數a,b。在進到Power transfer mode後,PPT、PPR的值再用a,b值來校正,再去計算PLoss。TX才能判斷是否是FO,這部分在WPC Spec內有詳細的說明與計算公式介紹
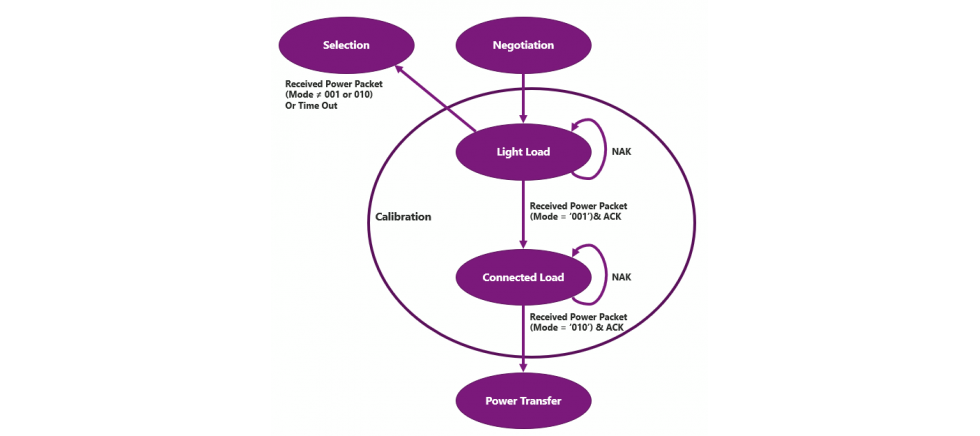 圖九、進入EPP後的Calibration流程
如上圖九是無線充電進入EPP後的Calibration流程,隨者無線充電的產品應用普及,BPP(5W)已經開始無法滿足需求,EPP(15W)或是更大瓦數的產品會越來越多,為了降低產品和人身風險在最新發布的Qi V1.3版本開始增加身份驗證功能。
由茂綸 (Macnica Galaxy Inc.)所代理的瑞薩電子 (Renesas Electronics Corporation)提供全面完整的無線充電方案。
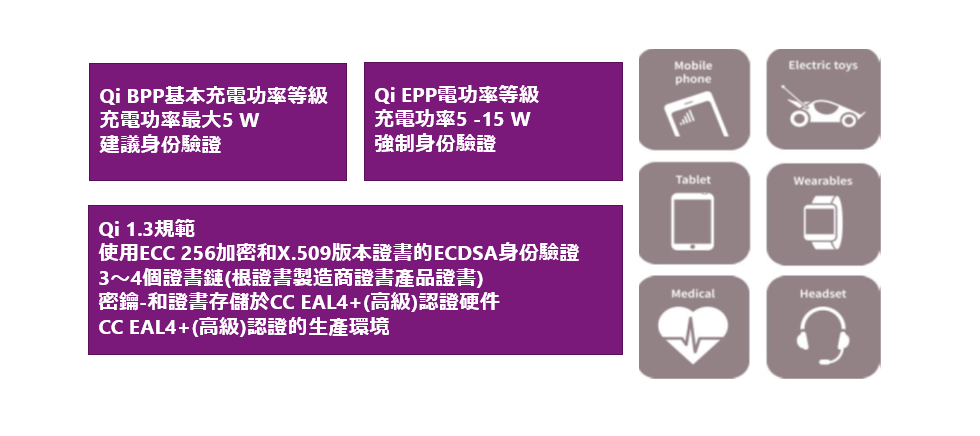
由茂綸 (Macnica Galaxy Inc.)所代理的瑞薩電子 (Renesas Electronics Corporation)提供全面完整的無線充電方案。
Renesas Electronics Corporation
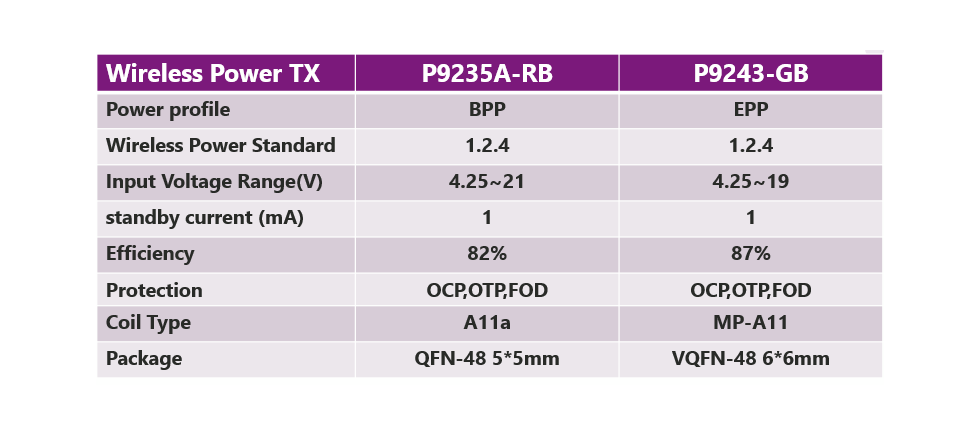
TX:
- P9235A-RB:支援WPC BPP標準5W
- P9243-GB :支援WPC EPP標準15W,可應用在Apple, Samsung手機的快充功能
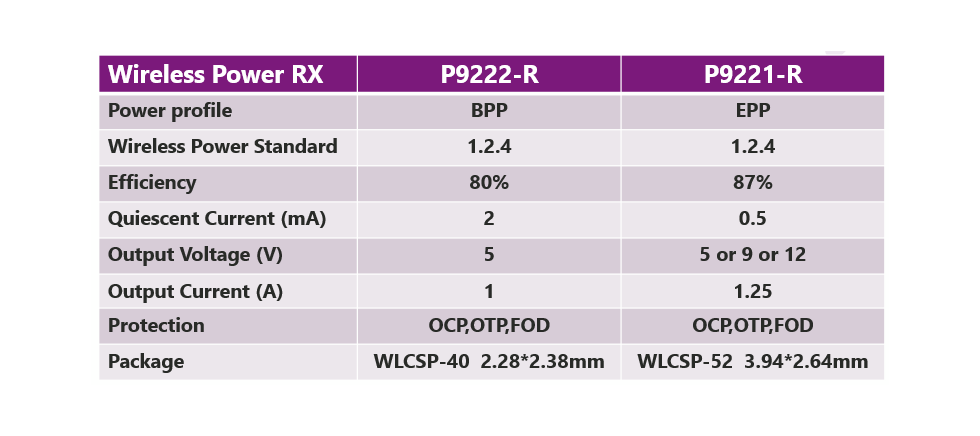
RX
- P9222-R:支援WPC BPP標準5W。適用於較小電池容量的裝置,如滑鼠,TWS耳機。
- P9221-R:支援WPC EPP標準5W適用於較大電池容量的裝置,如手機,平板。
參考文獻
- Nikola Tesla, with his equipment EDIT.jpg, Wiki, https://zh.wikipedia.org/wiki/File:Nikola_Tesla,_with_his_equipment_EDIT.jpg
- Introduction to Wireless Battery Charging, Renesas, https://www.renesas.com/tw/en/products/power-management/wireless-power/introduction-to-wireless-battery-charging
- Renesas, https://www.renesas.com/tw/en
- WIKI, 特斯拉, https://zh-yue.wikipedia.org/wiki/%E7%89%B9%E6%96%AF%E6%8B%89
- WPC, wireless power, https://www.wirelesspowerconsortium.com/
- WPC Qi Spec, wireless power, https://www.wirelesspowerconsortium.com/knowledge-base/specifications/
- AirFule, https://airfuel.org/
You may also want to know
-
2026年9月24日
CPU(靜默故障)Silent Fault 如何影響馬達控制(Motor Control)
在工業機器人與伺服驅動系統中,最難處理的問題並不是系統是否能正常運作或是否會當機,而是系統在仍然持續運作的情況下,其內部控制輸出已經偏離正確行為,也就是所謂的隱性故障(Silent Fault)。這種狀態的特徵是中央處理器仍在執行控制迴圈、脈衝寬度調變仍在更新、通訊仍然正常,但實際輸出的扭矩命令已經不再符合設計模型。
Renesas
Renesas
2026
-
2026年8月25日
算力狂飆下的電源進化戰:AI資料中心電源的『垂直供電』革命
近年來,AI (Artificial Intelligence)人工智慧無疑是市場上最熱門的焦點。過去,大眾主要關注電腦系統在執行機器學習、深度學習時的資料處理與「高速算力」;卻往往忽略了,越是強大的處理器,背後越需要驚人的「高耗能」來維持。相較於傳統 CPU,GPU 內部有數萬個核心同時進行密集的矩陣運算,這種全面爆發的處理模式,正是帶來持續且龐大能耗的根本原因。
Vicor
Vicor
Renesas
Renesas
2026
-
2026年4月21日
電感式位置感測器於 AI 與機器人系統中的工程應用與技術解析
隨著人工智慧(Artificial Intelligence, AI)、工業機器人與協作型機器人(Collaborative Robots, Cobots)在智慧製造與自動化系統中的廣泛部署,高精度且高可靠度的位置與運動感測技術已成為影響系統整體效能與安全性的關鍵因素。本文針對常見旋轉位置感測技術進行工程層級比較,分析其在高污染、高震動與強電磁干擾環境下的限制,並聚焦於電感式位置感測技術的工作原理、系統架構與工程優勢。透過雙電感式位置感測器之實例,說明其在 AI 驅動的運動控制、機器人即時回授與預測性維護中的應用價值,並探討其於工業與汽車安全關鍵系統中的可行性。
Renesas
Renesas
2026