2023-07-04
對時!! 精準時間用於5G O-RAN
甚麼是5G?
台灣5G行動網路開台已經快三年時間,雖然比美國、南韓晚一年。但台灣5G的表現算是符合預期 (可參考OpenSignal*)。我們簡單說明一下,甚麼是5G。
5G 是第五代無線移動通訊技術 (5th generation mobile networks 或 5th generation wireless systems),對比於先前的世代,它可以提供更快的速度,與更多的容量。5G比現有的4G網路對比上更快。5G 技術的速度最快可達 20 Gbps,而 4G 的最高速度僅 1 Gbps。為了更廣泛的應用,如遊戲,串流影音,視訊會議,社交網路,甚至是自動駕駛,這些移動通訊應用與數位體驗都可以從速度升級中受益,增進更佳的使用者感受。
第四代行動網路通訊 vs 第五代行動網路通訊:
簡言之5G的優勢主要展現在兩個地方:網速比 4G 快近10倍;延遲比 4G 少10倍。
隨著 4G升級5G, 高頻通訊頻段增加, 根據電磁波原理, 隨著頻率增加, 其傳輸的距離衰減也跟著增加, 亦即 5G 基地台,可涵蓋範圍降低. 因此, 佈建的數量必須要倍數增加才可以涵蓋原有範圍.
因此 Open RAN 的聯盟的角色更顯突出,而相關的伺服器,工業電腦廠,網通廠,也想藉此切入5G基地台的市場分食大餅。
4G | 5G | |
|---|---|---|
峰值速率(理想上傳、下載速度) | 0.1-1 Gbps | 1-10 Gbps |
延遲(回應時間) | 15-25 毫秒(0.02-0.03秒) | 1 毫秒(0.001秒) |
頻率 | 10 GHz 以下 | 30到300 GHz |
優點 | 低頻覆蓋廣,不用大量基地台 | 高頻提升傳輸速率 |
缺點 | 頻寬小、易壅塞 | 難穿透固體,訊號隨距離快速下降,需建置更多基地台 |
表1、第四代與第五代行動網路通訊比較
在5G移動通訊時代裡,有關設備的部分,就不得不提一下,這個Open RAN 聯盟。(O-RAN)
甚麼是Open RAN ?
Open RAN (Open Radio Access Network) 開放性無線接入網路。是一種新的網路架構規範,其中行動網路是來自多個供應商,這些供應商可以是含硬體或軟體系統組成,這些組合通過「開放且可互相對接」的網路接口來運行。.
回顧過往,相容性的RAN設備僅能從單一供應商處提供,當系統升級換到4G時,射頻系統跟數據系統會有搭配性的問題,系統各自有專屬的接口,兩個不同供應商彼此無法互通。行動網路營運商無法在供應商間選擇不同的RAN設備,這狀況成為4G商業發展的不利條件。
進入到5G時代無線網路進一步細分元件,但情況還是相同,如果要讓所有5G RAN設備兼容只有向單一供應商購買。這樣的情形降低了電信營運商議價能力,因此為了增加更多來源的設備供應商,Open RAN 聯盟應運而生。
開放式無線電接入網 (O-RAN) 是一個基於 RAN 元素的 互通性 和 標準化 的概念,包括針對不同供應商的Whitebox(白盒)和 Open source software開源軟體的統一互連標準。O-RAN 架構將模組化基地台軟體堆疊集成在現成的硬體上,允許來自不同供應商的基帶(Baseband)和無線電單元(RU, Radio Unit) 彼此可以互通運行。
 圖一、O-RAN聯盟成員
前述有提到,5G跟4G 的差異在於延遲時間縮短,以3GPP聯盟制定5G延遲時間規範,基地台間的時間延遲需低於 3uS. 為何需有延遲時間的制定? 見下圖,5G環境中 基地台之間的延遲需低於3uS.
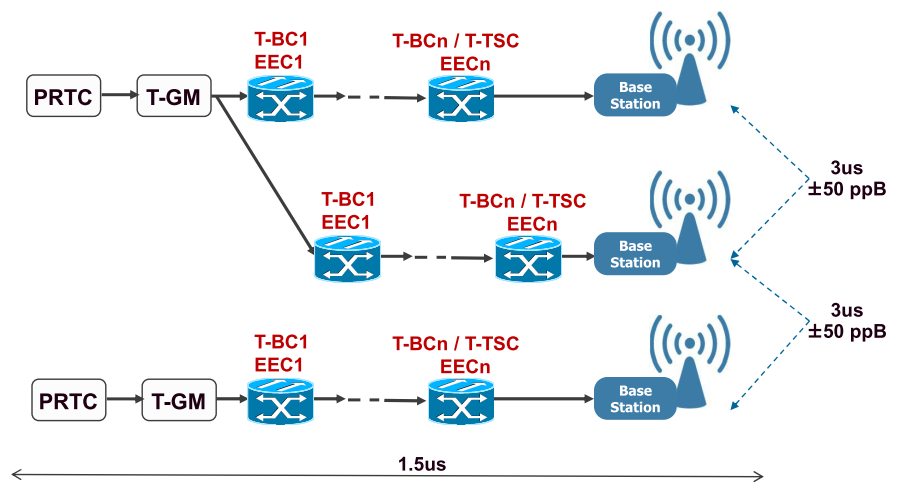 圖二、5G無線基地台與基地台之間的訊號延遲需低於3微秒
基地台間的時間同步
我們知道無線網路是由一個一個的基地台組成的。單個基地台的覆蓋範圍和容量有限,因此基地台間需要進行各種指令通信交互來實現小區選擇,重選,切換,負荷均衡,干擾協同等複雜的操作。各個基地台要交互通訊,除互相通信之外,還需要步調一致,準確知道對方目前的狀態,預知下一個時刻將要發生的動作,才能配合默契。
我們以5G為例,在TDD模式下,時間是用來區分上下行的,基地台之間需要嚴格步調一致。如果相鄰基地台沒有採用相同的時間基準,一個正在進行下行發射,另一個卻在進行上行接收,發射基地台的信號會進入接收基地台,從而產生強烈干擾,系統會無法運轉。所以,基地台與基地台的時間同步就非常重要。
時間同步技術
基地台時間同步有幾種技術,目前常用的有GNSS 與 1588
GNSS技術:
衛星導航系統(Global Navigation Satellite System, GNSS)是覆蓋全球的上空衛星的所提供 時間與空間定位的系統,接收器可以接收衛星訊號並計算出裝置本身所處的位置訊息(經度、緯度和高度),可用來作為科學,軍事,農漁礦業交通等多種應用上。
目前常用的系統有:
- 美國 的全球定位系統 (GPS)
- 俄羅斯 的格洛納斯系統(GLONASS)
- 中國的 北斗衛星導航系統(BDS)
- 歐洲聯盟 的伽利略定位系統 (Galileo)。
衛星會內建 精準時間源“原子鐘”並透過信號發射出時間訊息來給接收器接收。
利用GNSS取的時間可能會有幾個缺點
1. 可能因天氣原因或駭客攻擊(網路詐騙、干擾等),任何GNSS都可能會被關閉,暫時失聯。
2. GNSS需有天線對著天空,而室內應用通常受限天空能見度。佈建天線成本也因此增加,透過PTP network數據封包網路傳遞時間,來作為GNSS的補強。
數據封包網路傳遞時間 PTPv2/1588v2:
IEEE 1588由電氣電子工程師協會(IEEE)在2002年定義,為用於網路化測控系統的精密時鐘同步協定(PTP)。簡稱為「精確時間協定」(Precision Time Protocol)。
IEEE 1588v1適用於工業自動化以及測試和測量領域。隨著IP網路的發展和3G網路的普及,對電信網路時間同步的需求日益增加。為了滿足這一需求,IEEE於2006年6月在IEEE 1588v1的基礎上制定了IEEE 1588v2,並於2007年對IEEE 1588v2進行了修訂,並於2008年底發佈了IEEE 1588v2。
1588v2是一種時間同步通訊協定,可在裝置之間實現高度準確的時間同步。它還用於實現裝置之間的頻率同步。這種基於分組的同步機制通過有效的分組交換機制將次微秒(Sub-microsecond)級的頻率和相位同步與ToD (Time Of Date) 分佈功能相結合PTP的主要弱點也在於其資料包性質,因為PTP使用的同步資料包是在主時鐘和主機之間的網路中轉發的,這些主機受到所有網路事件的影響,例如幀延遲(Frame Delay)、幀延遲變化(Frame Delay Variation)和幀丟失(Frame Loss)。即使採用將高優先順序應用於同步流的最佳實踐,這些同步資料包仍將遇到擁塞以及可能的路由和轉發問題,如順序錯誤和路由擺動。
下面是一個網路架構,一個網域上有 Grand Master 與 Slave. Slave透過1588來取得的Master的精準時間並修正自己的時間。
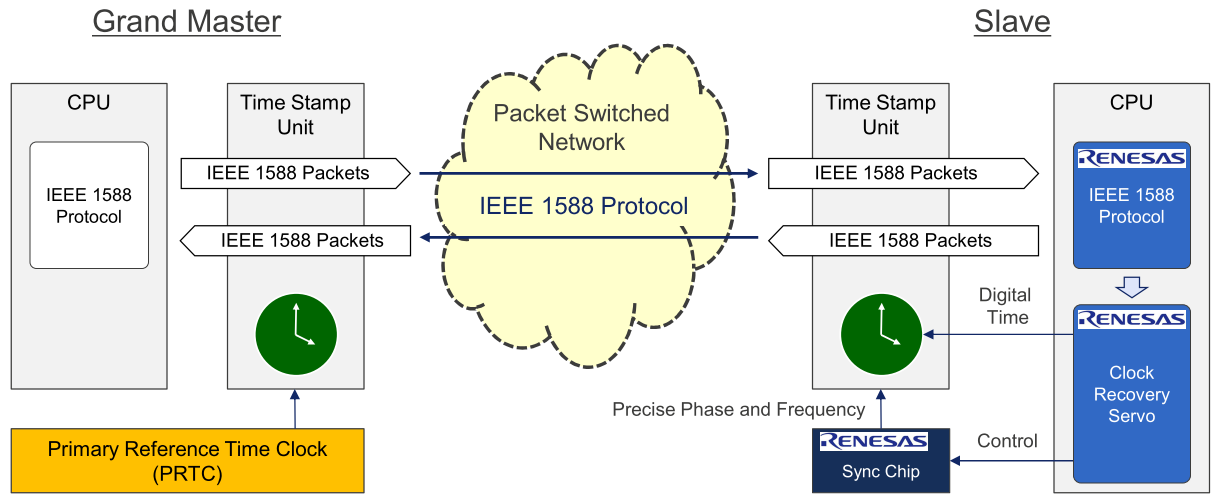 圖三、Slave 裝置透過1588跟Grandmaster取得精準時間並調整本地時間
如下圖: 封包打上時間戳,加上傳遞的時間,可以透過運算式算出Slave跟Master 的時間差。
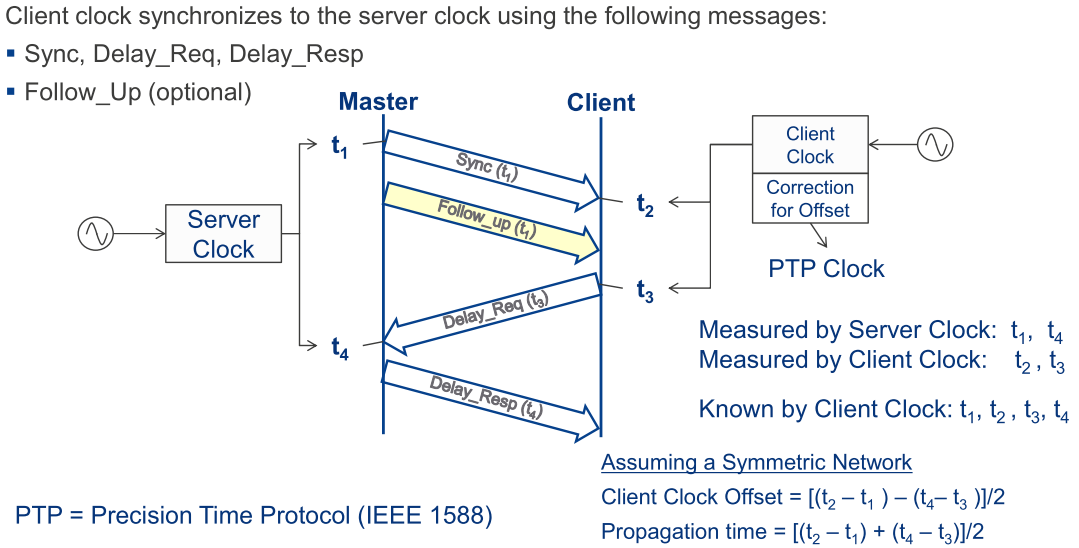 圖四、Master與 Slave 分別在封包裡面打上時間戳,加上傳遞時間,透過計算即可以取正確的時間
其中SMU (Synchronization Management Unit) 就是重要的角色之一。
下圖左方Host (CPU) 透過控制介面來調整PLL,使Slave系統時鐘調快或調慢,來跟Grandmaster的時間一致。
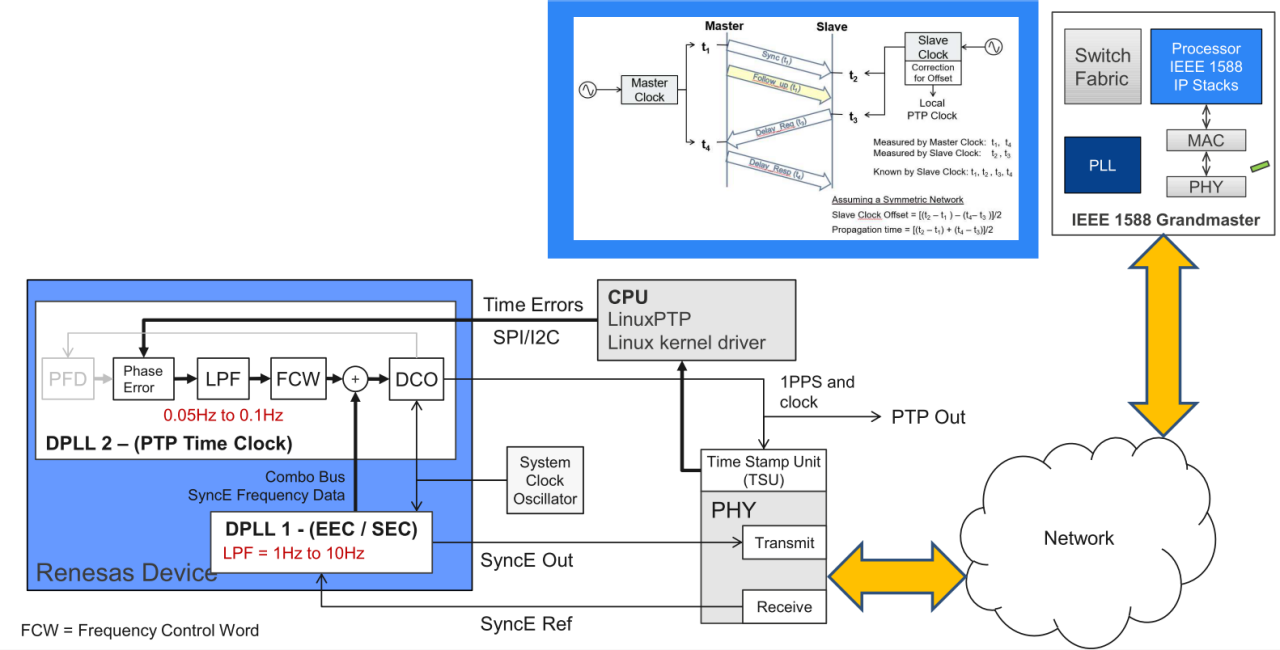 圖五、綜合圖三圖四,本地端調整內部SMU(PLL),使得本地時間與Master 時間一致
瑞薩電子ClockMatrix系列多通道定時器件降低了複雜性和成本的時鐘樹,用單個定時晶片替換多個定時晶片。支援廣泛的輸入和輸出處的頻率和信號類型。ClockMatrix 系列器件是高性能、高精度時序解決方案,能為介面速度最大800Gpbs等相關應用來簡化時鐘設計。
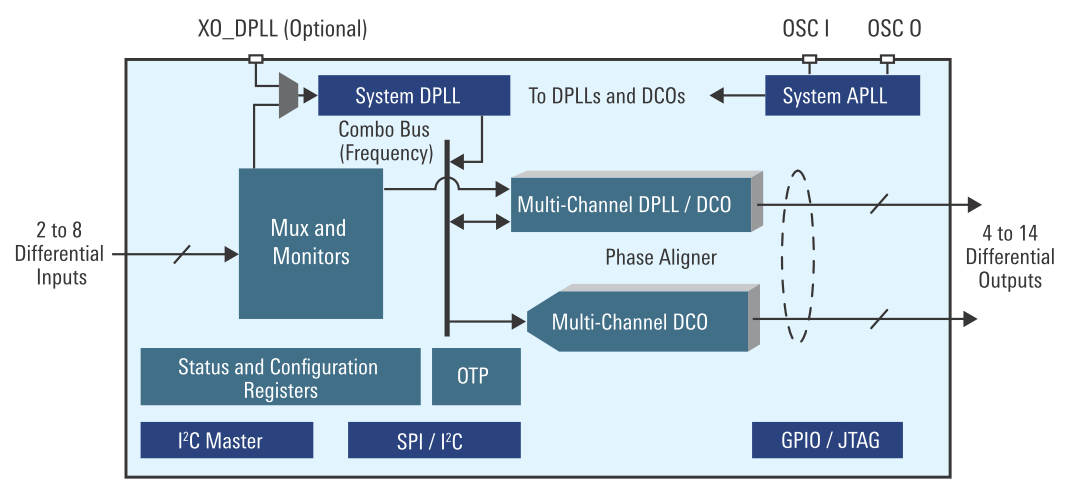 圖六、瑞薩SMU 單元內部架構
此器件可以用於系統中的任何地方,以執行關鍵的時序功能,如時鐘生成、頻率轉換、抖動衰減和相位校準。此器件可用於CU(Central Unit)、DU(Distributed Unit)、RU(Radio Unit)。前傳或回傳網路時間同步(IEEE 1588) 時間戳記單元 (TSU) 和 SyncE (Synchronous Ethernet) 埠。 此系列器件支援多個獨立時鐘通道:IEEE 1588 時鐘合成;SyncE 時鐘生成;抖動衰減和射頻時鐘生成(包括轉換器的 SYSREF 生成)。 所有輸入到輸入、輸入到輸出和輸出到輸出相位偏差均可精確管理。 此器件輸出的超低抖動時鐘可以直接應用於112Gbps 運行的 SERDES,以及 CPRI/OBSAI、SONET/SDH ADC/DAC 和 IEEE 1588 TSU。 為了便於在 IEEE 1588 系統中實施同步,瑞薩電子也提供了提供 PTP 時鐘管理器軟體(PCM4L)
ClockMatrix 器件包括兩種類型的定時通道:數位 PLL / 數位控制振蕩器 (DPLL/DCO) 通道和單獨的DCO通道。任何DCO都可以基於本地振蕩器自由運行。 它們可以通過外部軟體控制,也可以連接到 DPLL 通道,為該 DPLL 提供額外的輸出和頻率。 ClockMatrix系列利用其靈活的架構、通用寄存器集和幾種封裝類型,涵蓋了從簡單到複雜的定時和同步應用。
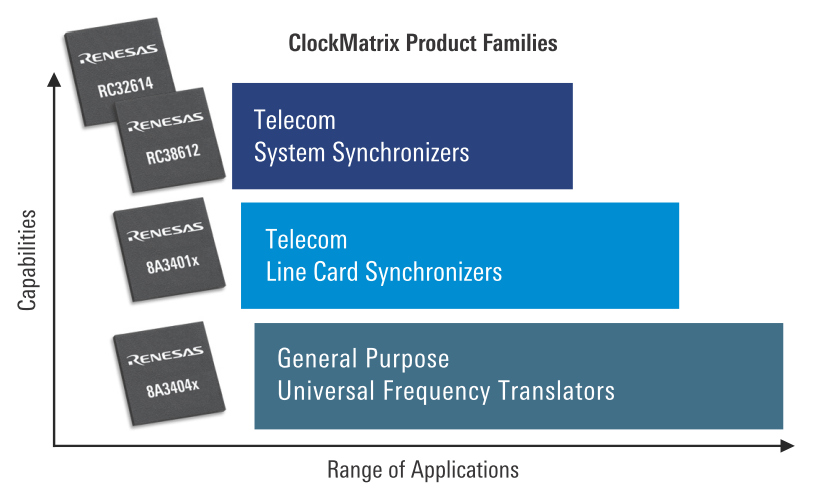 圖七、瑞薩電子ClockMatrix產品針對不同應用的產品分類
主要特徵包括:
- 靈活 - PLL 通道可單獨配置為合成器、抖動衰減器或DCO
- 集成 - 單個封裝提供最多 8 個 DPLL 和 14 路輸出
- 性能 - RMS 抖動低至 88fs(典型值)
- 標準合規 - IEEE 1588、OTN 和 SyncE
- 可程式設計 - I2C、SPI 或 OTP
- 設備監控 - 一種內置功能,用於監控參考時鐘輸入、DPLL 和 APLL 失鎖、鎖定等狀態
- 多種尺寸可選 - 144-BGA 到 48-QFN等多種封裝選擇
綜上所述,隨著5G的布建需求逐步成長,加上ORAN的聯盟的統一化規格推廣,無線移動營運商可以選擇的產品來源也更多元,因此各大ODM商看到這塊商機,紛紛投入產品開發。瑞薩的產品可以協助各家ODM廠,簡化相關設計,使之能更快速的切入,完成產品開發。
參考文獻
- Benchmarking the Global 5G Experience, Ian Fogg, https://reurl.cc/o7r6YQ
- 5G時代來了!5G是什麼?和4G相比有哪裡不一樣?5G手機有哪些?, 菜蔡子, https://reurl.cc/aVLgXl
- 為什麼無線通信需要同步?, 無線深海, https://reurl.cc/019Gkl
- 衛星導航系統, 維基百科, https://reurl.cc/v702oL
- PTP和SyncE與Cisco IOS XR配置的基礎知識, CISCO, https://reurl.cc/kXr2v3
- 开放式 RAN, VIAVI, https://reurl.cc/VLNgQY
- 通信範圍定義:什麼是Open RAN?, 張丹鳳, https://reurl.cc/113EW8
- ClockMatrix™ Timing Solutions , https://reurl.cc/jDrWkL
You may also want to know
-
2026年9月24日
CPU(靜默故障)Silent Fault 如何影響馬達控制(Motor Control)
在工業機器人與伺服驅動系統中,最難處理的問題並不是系統是否能正常運作或是否會當機,而是系統在仍然持續運作的情況下,其內部控制輸出已經偏離正確行為,也就是所謂的隱性故障(Silent Fault)。這種狀態的特徵是中央處理器仍在執行控制迴圈、脈衝寬度調變仍在更新、通訊仍然正常,但實際輸出的扭矩命令已經不再符合設計模型。
Renesas
Renesas
2026
-
2026年8月25日
算力狂飆下的電源進化戰:AI資料中心電源的『垂直供電』革命
近年來,AI (Artificial Intelligence)人工智慧無疑是市場上最熱門的焦點。過去,大眾主要關注電腦系統在執行機器學習、深度學習時的資料處理與「高速算力」;卻往往忽略了,越是強大的處理器,背後越需要驚人的「高耗能」來維持。相較於傳統 CPU,GPU 內部有數萬個核心同時進行密集的矩陣運算,這種全面爆發的處理模式,正是帶來持續且龐大能耗的根本原因。
Vicor
Vicor
Renesas
Renesas
2026
-
2026年4月21日
電感式位置感測器於 AI 與機器人系統中的工程應用與技術解析
隨著人工智慧(Artificial Intelligence, AI)、工業機器人與協作型機器人(Collaborative Robots, Cobots)在智慧製造與自動化系統中的廣泛部署,高精度且高可靠度的位置與運動感測技術已成為影響系統整體效能與安全性的關鍵因素。本文針對常見旋轉位置感測技術進行工程層級比較,分析其在高污染、高震動與強電磁干擾環境下的限制,並聚焦於電感式位置感測技術的工作原理、系統架構與工程優勢。透過雙電感式位置感測器之實例,說明其在 AI 驅動的運動控制、機器人即時回授與預測性維護中的應用價值,並探討其於工業與汽車安全關鍵系統中的可行性。
Renesas
Renesas
2026